まず、モーターの基本原理について話しましょう。 基本は直接スキップできます。
誰もが幼い頃に磁石で遊んだことがあります。 異極同士が引き合い、2つの磁石は接近した途端に衝突。
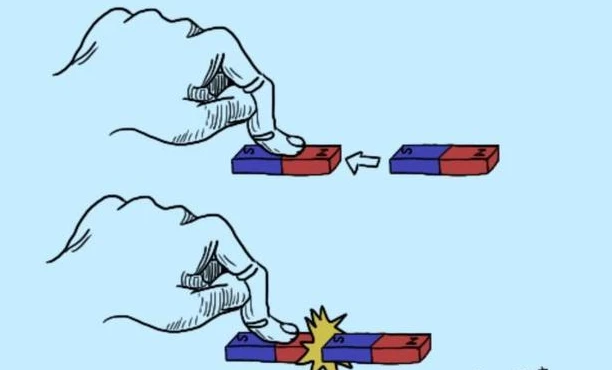
ここで、あなたの手が 1 つの磁石であなたの前をおびき寄せるのに十分な速さであり、もう 1 つの磁石が常にあなたを追いかけているとします。
磁石を手に持って円を描くと、もう一方の磁石が円を描くようにあなたについてきます。
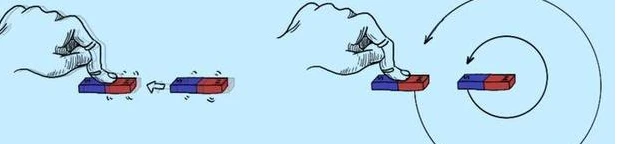
以上がモーターの回転の基本原理です。 ただ、誘惑に使われる「磁石」は本物の磁石ではなく、コイルに通電することで発生する磁場です。
1.ブラシレスDCモーターの紹介
ブラシレス DC モーター、英語の略語は BLDC (Brushless Direct Current Motor) です。 モーターの固定子 (可動部分) はコイル、または巻線です。 ローター(回転する部分)は磁石である永久磁石です。 ローターの位置に応じて、シングルチップマイクロコンピューターを使用して各コイルの通電を制御し、コイルによって生成される磁場が変化し、前面のローターを連続的に誘惑してローターを回転させます。 これがブラシレスDCモーターの回転原理です。 飛び込みましょう。
2. ブラシレス DC モーターの基本動作原理
2.1. ブラシレスDCモーターの構造
まずは最も基本的なコイルから始めましょう。
以下に示すように。 コイルは、バネのように伸びるものと理解できます。 中学校で習う右巻きの螺旋の法則によると、コイルの上から下に電流が流れるとき、コイルの上極がN、下極がSとなります。

このようなコイルをもう 1 つ作成します。 次に、位置をいじります。 このように、電流が通過すると、2 つの電磁石があるかのように動作します。

モーターの三相巻線を形成するために別のものを入手してください。
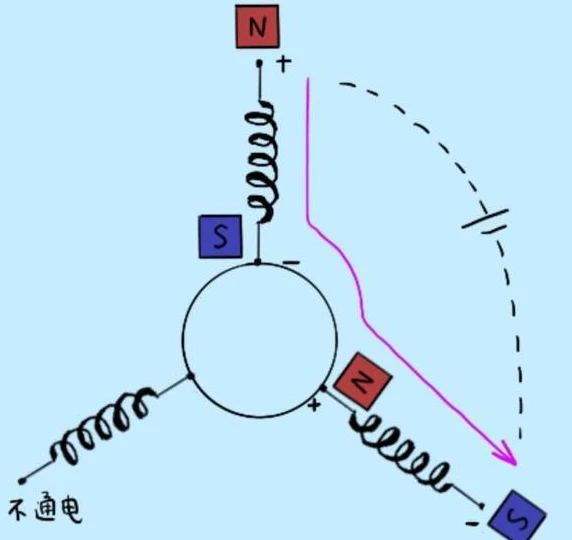
永久磁石で作られたローターと相まって、ブラシレスDCモーターです。
2.2. ブラシレス DC モーターの電流転流回路
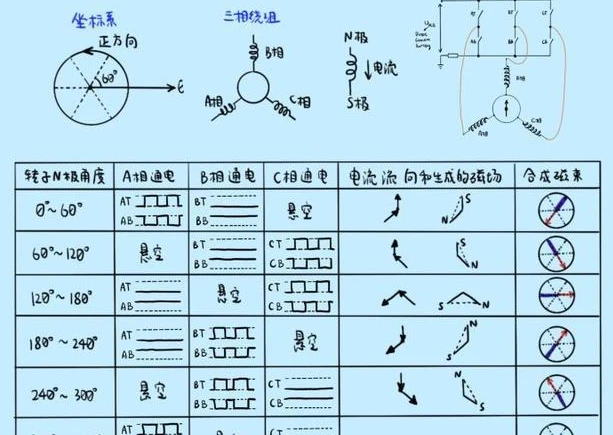
ブラシレス DC モーターが直流のみを使用し、ブラシを使用しない理由は、コイルへの通電を特別に制御するための外部回路があるためです。 この電流転流回路の主な構成要素は FET (Field-Effect Transitor) です。 FETはスイッチと考えることができます。 下の図では、FET を AT (A 相上)、AB (A 相下)、BT、BB、CT、CB とラベル付けしています。 FETの「開閉」はマイクロコントローラによって制御されます。

2.3. ブラシレス DC モーターの電流転流プロセス
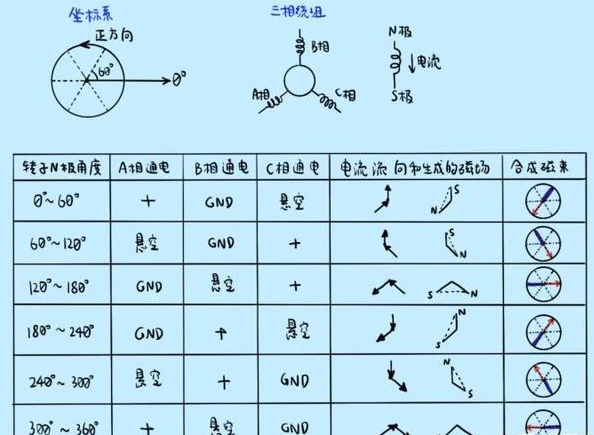
FETの「開閉」のタイミングはマイコンが制御しています。 最も一般的に使用される電流整流方法は、「6 段整流」と訳される 6 段整流です。 次に座標系を作成します。 6 段階の整流プロセスは次のとおりです。
2.4. ブラシレス DC モーターのローターはどのように回転しますか?
ローターの前で継続的に誘惑する回転磁界を生成するために、6 段階の整流に依存しています。 記事冒頭の手が磁石を持って円を描くように。 合成磁場の方向と回転子の位置を見れば一目瞭然です。

ご覧のとおり、合成磁場の S 極は回転子の N 極の前に待機していました。
コイルに通電するタイミングを把握している限り、合成磁場の方向は常に回転子の位置よりも進んでおり、回転子は常に追従します。
3. 転流のタイミングはどうやって決めるの?
前述のように、ローターの回転を制御するための鍵は、ローターが適切な角度に回転するときにコイルに流れる電流を整流することです。これにより、発生する磁場の方向が変化し、ローターが吸引され、ローターが回転します。 .
この電流転換のタイミングはどのように把握すればよいでしょうか。 つまり、ローターが現在どこを回転しているかをどのように知ることができますか? ローターがどこにあるかがわかって初めて、どの二相電気に接続すればよいかがわかります。
実際、ローターの位置を判断するには、センサーを使用する方法と使用しない方法があります。 最初にセンサーについて話しましょう。センサーは一般的にホールセンサーを使用します。
3.1. センサーでローター位置を確認
3.1.1. ホールセンサー
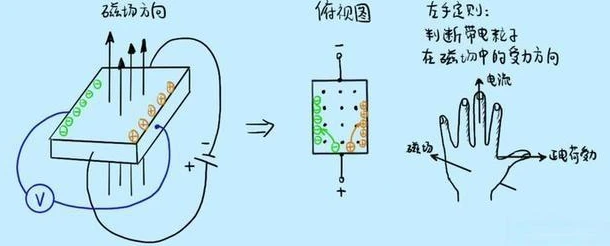
ホール センサーは、ホール効果によって磁場強度の変化を検出できます。 高校の物理学で学んだ左手の法則 (磁場内の荷電導体の力の方向を決定するために使用される) によると、ホール センサーが配置されているループでは、磁場が荷電粒子の動きを偏向させます。荷電粒子がホールに「衝突」します。センサーの両側に電位差があります。 このとき、ホールセンサの両側に電圧計を接続してこの電圧変化を検出することで、磁界強度の変化を検出することができます。 その原理を下図に示します。
3.1.2. ホール センサーはどのようにローターの位置を取得しますか?
ホールセンサーにより、ローターの位置を大まかに知ることができます。 ホール センサーは、通常 120 度ごと、または 60 度ごとに取り付けられます。 以下は120度毎の設置を前提としています。
ロータの N 極がホール センサの検出領域を横切るとき、ホール センサの出力電圧が高い (通常は 5V) と仮定します。 それ以外の場合は低いです。
HA、HB、HCのレベルにより、ローターの位置の角度を知ることができる。 例えば、HAが高く、HBが低く、HCが低い場合、回転子が電気角180度から240度の間にあることがわかります(電気角と実際の機械角の関係については後述します)。 )。 ホールセンサを 3 個使用した場合、分解能は電気角 60 度です。 つまり、ローターの現在位置が電気角で60度の範囲内にあることしかわかりませんが、正確に何度かはわかりません。
3.1.3. 電気角と機械角の関係
ここまで細かい知識を入れるのはちょっと変ですが、習っていた頃は分かりにくかったので必要だと感じています。 ここでホールセンサーの例を見るとわかりやすいかもしれません。
機械角は、モーターのローターが実際に回転する角度です。
電気角と機械角の関係は、回転子の極対数に関係します。
コイルによって生成された磁場が実際にローターの磁極を引き付けるからです。 したがって、モーターの回転制御は電気角のみを考慮します。
電気角=極対数 x 機械角
3.2. センサレスでロータ位置を推定する方法
このピットは少し大きいので、この回答は最初にスキップされます。
4.ブラシレスDCモータの回転速度と回転方向
4.4. ブラシレス DC モーターの回転方向を制御するにはどうすればよいですか?
電流転流の順序は変更できます。 コイルによって合成された磁場を反対方向に回転させます。
4.5. ブラシレス DC モーターの速度を制御する方法?
コイルにかかる電圧が大きいほど、コイルを流れる電流が大きくなり、生成される磁場が強くなり、ローターの回転が速くなります。
接続された電源は DC であるため、通常は PWM (パルス幅変調) を使用してコイルの両端の電圧を制御します。 PWMの簡単な原理は次のとおりです。

そのため、ブラシレスDCモータに通電すると、シングルチップマイコンが生成するPWMによりFETの開閉を連続的に制御し、コイルへの通電と非通電を繰り返すことができます。 通電時間が長い(Dutyが大きい)と、コイル両端の等価電圧が大きくなり、発生する磁界が強くなり、回転子が速く回転します。 通電時間が短い(Dutyが小さい)と、コイル両端の等価電圧が小さくなり、発生する磁界強度が小さくなります。 弱いほど、ローターの回転が遅くなります。
PWM 波形は FET のゲートに接続され、FET の開閉を制御します。 ゲートの電圧が高いと、FET が閉じてオンになると仮定します。 ゲートの電圧が低い場合、FET はオフになり、通電されません。
また、同相の上下FETを逆相のPWM波形で制御し、上下FETが同時にONしてモータに電流が流れず、逆相になるのを防ぐ必要があります。上下が同じになり、短絡が発生します。 FETを制御するPWM波形は以下の通りです。